-
이메일
18752476625@163.com
-
전화
18751941608
-
주소
남경시 강북신구 갈당가두 포육북로 216호 A1동 1304실
Nanjing Haohai Marine Technology Co., Ltd
DVL 도플러 속도 측정기의 사양 운영 프로세스를 간략하게 설명합니다.
날짜:2025-08-21읽기 :5
해양측량, 수중로봇 (ROV/AUV) 네비게이션, 수류감측 및 지질조사에서 DVL 도플러 속도측정기는 음향학 도플러 효과를 이용하여 수중 또는 수체에 대한 수중 다운로드체의 3차원 운동 속도와 항행 거리를 실시간으로 측정하여 고정밀 수중 위치와 자체 항법을 실현하는 핵심 센서이다.이는 해저에 음파빔 (일반적으로 4빔 배치) 을 발사하여 반사신호의 주파수변화를 접수하여 각 방향의 속도분량을 계산한다.DVL 도플러 속도계는 데이터의 신뢰성을 보장하고 오작동을 방지하기 위해 과학적이고 규범화된 조작 절차를 따라야 한다.
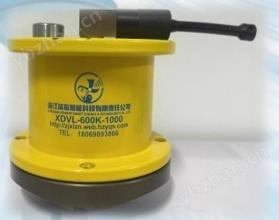
1단계: 장치 검사 및 설치 위치
사용하기 전에 케이스가 완전한지 검사하고, 에너지 교환기 표면에 균열이 없고, 부착물이 없다.케이블 커넥터가 잘 밀봉되어 있고 물이 들어갈 기미가 없는지 확인하십시오.DVL을 선체 하단, ROV 프레임 또는 측량대에 견고하게 장착하여 에너지 교환기가 수직 또는 기울어진 방향으로 해저를 가리키도록 하여 (작동 모드에 따라) 기포 영역의 간섭을 피한다.설치 각도 편차는 후속 데이터 보정을 위해 기록되어야 합니다.
2단계: 매개변수 설정 및 모드 선택
관련 소프트웨어 또는 대시보드를 통해 주요 매개 변수를 설정하려면 다음과 같이 하십시오.
작동 모드: 근해저 속도 측정을 위한 바닥 추적(Bottom Tracking) 또는 상대 수층 속도 측정을 위한 물 추적(Water Tracking)을 선택합니다.
양정과 주파수: 수심에 따라 적합한 음향학 주파수 (저주파는 깊은 물, 고주파는 얕은 물) 를 선택한다.
데이터 출력 형식: NMEA, ASCII 또는 이진 프로토콜을 설정하여 탐색 시스템 요구 사항에 맞춥니다.
3단계: 시스템 자체 검사 및 초기화
전기가 들어오면 기기는 자동으로 자체 검사 프로그램을 실행하여 각 빔 신호 강도, 내부 시계 및 센서 상태를 검사합니다.모든 빔 에코가 양호한지 확인합니다(SNR > 15dB 대비 노이즈).정지 상태에서 제로 벨로시티 업데이트(Zero Velocity Update)를 수행하여 제로 표류를 제거합니다.
4단계: 측정 및 실시간 모니터링 시작
장치가 캐리어를 따라 이동하면 음파를 발사하고 반향 신호를 받기 시작한다.소프트웨어 인터페이스를 통해 각 빔의 신호 품질, 속도 벡터 및 작동 모드를 실시간으로 모니터링합니다.바닥 추적 모드에서 해저를 안정적으로 잠글 수 있고, 물 추적 모드에서 물 흐름 데이터가 연속적으로 안정될 수 있도록 보장한다.
5단계: 데이터 로깅 및 출력 동기화
데이터 로깅 기능을 켜면 원래 속도, 자세, 타임 스탬프 등의 정보를 내부 스토리지나 외부 컴퓨터에 저장할 수 있습니다.조합 탐색에 사용하려면 DVL이 PPS와 같은 상습 유도 시스템(INS) 시간과 동기화되고 고주파 속도 수정량을 출력해야 합니다.
6단계: 작업 종료 및 장비 유지 관리
측정이 완료되면 데이터 로깅을 중지하고 전원을 끄고 DVL 도플러 속도계를 회수합니다.즉시 담수로 껍데기와 에너지 교환기를 씻어 염분과 토사를 제거한다.씰링의 노화 여부를 확인하고 윤활유를 바른 후 건조함에 잘 보관한다.